 430
Команда Массачусетського технологічного інституту створила м’якого робота, який рухається у воді завдяки шару живих м’язових клітин і керується лише світлом. Під час демонстрації пристрій проплив крізь простий лабіринт у чашці Петрі, слідуючи за променем ліхтарика в руці дослідника, повідомляє New Atlas.
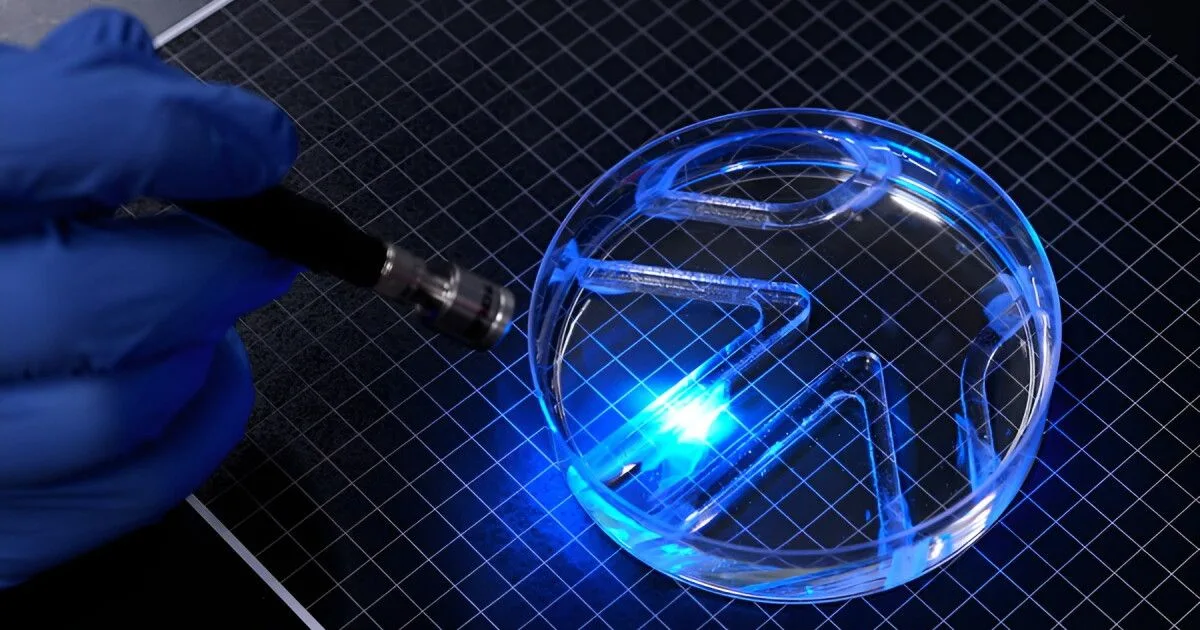
Робот за розміром нагадує жувальну гумку: м’язові клітини кріпляться до гнучкого гелевого каркаса. Ці клітини генетично модифіковані так, щоб скорочуватися у відповідь на світло. Якщо освітити одну з двох «плавців», вона починає битися; почергове підсвічування обох плавців змушує робота просуватися вперед і повертати – без жодної бортової електроніки, усе керування відбувається ззовні.
Кожен плавець має довжину близько 15 мм, ширину 7 мм і товщину лише 0,5 мм. За словами співавторки дослідження Ріту Раман (Ritu Raman), доцентки кафедри машинобудування MIT, рухатися у воді значно складніше, ніж у повітрі, тому такий невеликий пристрій має бути досить сильним для подолання опору.
Як удосконалили «тіло» робота
У попередній версії пристрою використовували дуже м’який фібриновий гель. Коли м’язові клітини тягнули за нього, матеріал збирався у зморшки і гірше передавав зусилля. Щоб розв’язати проблему, команда перейшла на жорсткіший гель на основі желатину й нанесе на його поверхню квадратні канавки.
Такі борозенки спрямовували м’язові клітини, змушуючи їх вирівнюватися та зливатися у волокна, здатні скорочуватися більш скоординовано. У результаті тонкий одношаровий м’яз став ефективніше тягнути за гелевий «скелет» робота.
Окрім цього, м’язи спеціально «тренували»: щодня по 15 хвилин їх стимулювали світлом з частотою два імпульси на секунду. Порівняно з контрольною групою без такої тренування, амплітуда руху плавця зросла приблизно вчетверо. При цьому м’язові клітини залишалися працездатними більш ніж 30 днів, навіть без жорсткого закріплення.
Швидкість, керування та обмеження
На піку швидкості робот пропливав близько чотирьох довжин власного тіла за хвилину. У продемонстрованому експерименті він повільно рухався і маневрував у простому водному лабіринті в чашці Петрі, а дослідник задавав напрямок, пересуваючи джерело світла. Це показує, що рух можна тонко контролювати, але сам робот поки що повністю залежить від зовнішнього «пілота».
Зазначений підхід не є першим прикладом біогібридних «плавців» – машин, які поєднують живі тканини та штучні конструкції. Раніше вже створювали роботизованого ската на основі світлочутливих клітин серця щура (2016 рік) і рибоподібного робота з клітинами людського серця, який міг самостійно плавати (2022 рік.
У 2026 році китайські науковці представили роботизованого манта-променя з м’язами, узятими у жаби, також керованими світлом. Інший проєкт того ж року — OstraBot — використав треновані скелетні м’язи й досяг швидкості 15,6 довжин тіла за хвилину, тобто приблизно вчетверо швидше за робота MIT.
Чим вирізняється підхід MIT
Унікальність розробки MIT у тому, що все зведено до тонкого одношарового м’язу. Дослідники наголошують: така конструкція може потребувати суттєво менше клітин, ніж об’ємні «блоки» м’язової тканини, які використовують у більшості інших біогібридних роботів.
Менший об’єм живої тканини означає потенційно дешевше виготовлення та кращу енергоефективність руху. Наступний крок для команди — навчити таку плоску конструкцію виконувати складніші дії. Нинішній прототип базується на одній лінії клітин, волокна орієнтовані в одному напрямку, а форма робота доволі проста.
Дослідники припускають, що складніші геометрії та багатошарові макети м’язів могли б забезпечити сильніше або більш різноманітне плавання та інші типи руху.
За словами Ріту Раман, нинішні біогібридні роботи її групи та інших команд зазвичай складаються з масивних тривимірних шматків вирощених у лабораторії скелетних м’язів, для яких потрібні мільйони клітин. Вона вважає, що в майбутньому роботи на живих м’язах зможуть виконувати делікатні завдання, наприклад, досліджувати крихкі чи непередбачувані середовища, де традиційні жорсткі механізми швидко ламаються або заважають оточенню. Жива тканина, на відміну від металу й пластику, м’яка, чутлива до змін довкола та здатна до самовідновлення.
Робот MIT плаває, стискаючи живі м’язові клітини під дією світла з’явилася спочатку на Цікавості.